
11 月 19 日,大华股份发布全域智能巡检平台"双子星"。新闻稿里最容易被划过去的一句是:平台无需新建一套系统,机器狗、无人机、单兵等移动设备均可接入,移动与固定视角的画面统一调用、存储和分析(来源:大华股份 11-19 消息,观点网转载)。
这不是营销口径,是件具体的事:视频平台的接入对象,第一次从"杆子上的摄像机"扩到"会走路的采集终端"。同一周另两条消息把这件事坐实——11 月 18 日,格灵深瞳发布 LLaVA-OneVision-2.5,把实时看流与事后翻长视频塞进同一个 2B/4B 模型,在 RK3588 边缘盒子上跑通;11 月 19 日,山东能源集团公开"1+4+N"架构,350 余类场景,训练在中心、推理下沉厂矿边缘(来源:闪电新闻、中国日报 11-19)。
三条凑在一起,指向的判断是:视频联网平台的计量单位,要从"点位"换成"任务"了。接入模型、算力位置、事件语义,三层都得跟着动。
一、先看 GB28181 当年假设了什么
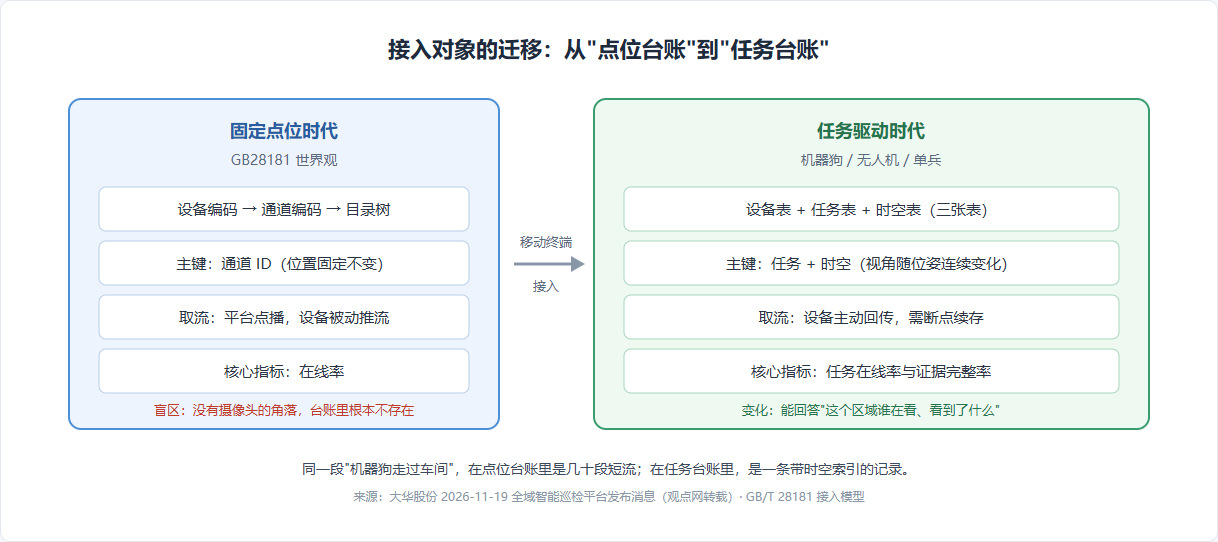
做了这么多年国标接入,我越来越觉得 GB28181 不只是一套协议,它是一套世界观:设备有唯一编码、有固定通道、注册后长期在线、镜头对着不动的方向、取流是"平台要、设备给"。这套假设撑起了过去十几年的视频联网:几万路摄像机按目录挂上来,INVITE 发下去,RTP 上来。设备表本质上是一张点位台账,核心指标是在线率。
机器狗一进来,台账就不够用了。编码对应的是"这台机器"不是"这个位置";按任务出动,一天可能只在线几小时;镜头一直在动,画面里地平线都在变;流要不要 7×24 存,取决于任务要不要留证。
二、判断一:接入单位从点位变成任务
更狠的说法是:不是平台多接了一类设备,是平台的第一性对象变了。
以点位为中心,平台问"这一路在不在线、能不能取流";以任务为中心,平台问"这个区域谁在看、看到了什么、这条证据归哪个事件"。前者主键是通道 ID,后者主键是任务加时空。
| 维度 | 固定点位(GB28181 世界观) | 移动智能体(机器狗/无人机/单兵) |
|---|---|---|
| 身份 | 设备编码加通道编码,稳定不变 | 设备编码固定,视角随位姿连续变化 |
| 寻址 | 按目录树逐级点选 | 按任务区域加当前位姿动态定位 |
| 在线性 | 长期在线,在线率是核心指标 | 按任务出动,可离线数天,需统计任务在线率 |
| 码流 | 平台点播,设备被动推流 | 设备主动回传,链路不稳,需断点续存 |
| 算力 | 集中或按点位固定分配 | 算力跟任务走,机载加边缘加中心三级 |
| 事件 | 单点位单帧告警 | 多点位多时刻轨迹,需时空归一 |
表里最麻烦的是第一行和最后一行。身份随位姿变化,"通道—录像—检索"链路就失效:你没法按通道回放一段"机器狗走过车间"的画面,它在平台里是几十段短流。事件跨机位归一则要求平台能回答"这处私拉电线,机器狗 9 点 12 分看到,固定球机 9 点 15 分也拍到了"——这不是告警推送能解决的事。
三、判断二:算力位置跟着任务走
第二个变化更隐蔽:过去算力模型基本是"中心集群加抽帧识别"——为省带宽,普遍隔几秒抽一帧,固定视角够用;但机器狗和无人机是移动的,抽帧的代价是漏掉转瞬即逝的动作。
格灵深瞳给的数字值得记:RK3588 加 RK1828 边缘盒子跑 1080p、60fps、约 720 帧,2B 和 4B 版本平均在每个 1 秒窗口结束后 0.70 秒、0.82 秒给出判断;做法是把"看"和"算"分开,只对画面变化区域投算力,计算量不随帧率线性暴涨(来源:格灵深瞳 11-18 发布解读)。这对移动视角特别对症:画面处处在变,真正需要算的永远是少数区域。
山东能源给的是另一侧证据:训练在中心完成,推理下沉到厂矿边缘节点,现场数据回传用于标注和再训练,形成"边用边学"。落地是打钻视频复核时长缩减 90%、效率提升 80%,矸石混入煤流能识别并联动停机,重介质分选密度智能控制让精煤产率提高 0.2% 以上、年增收约 300 万元(来源:闪电新闻 11-19)。
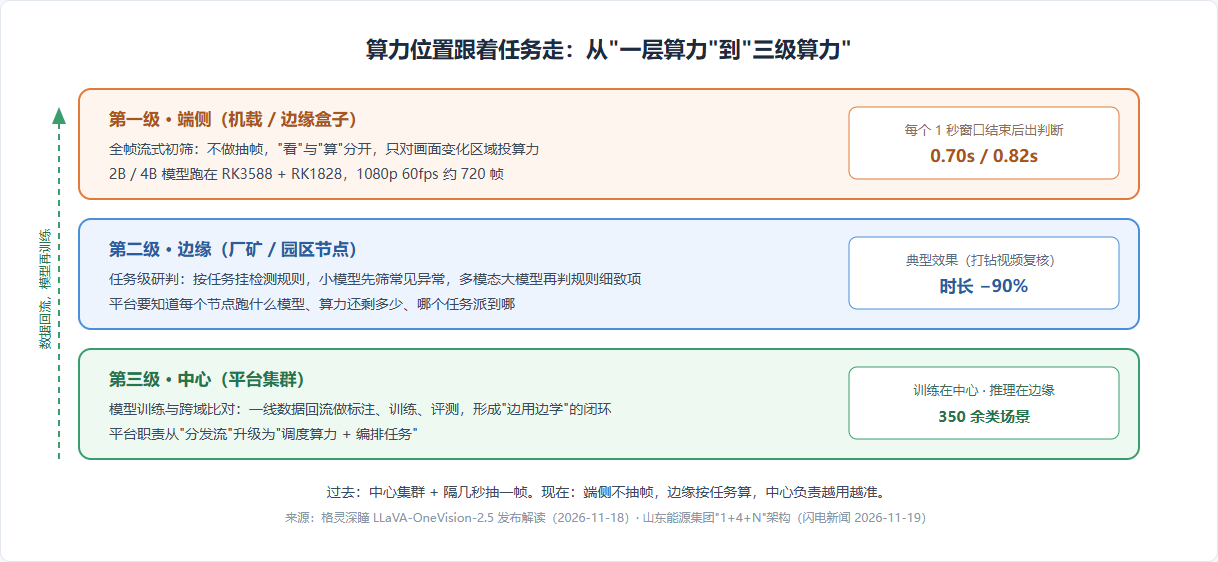
两边拼起来看,平台要支持的不是"一层算力"而是三级:端侧全帧初筛、边缘任务研判、中心训练比对。平台职责随之从"分发流"变成"调度算力、编排任务"——它得知道每个边缘节点跑什么模型、算力还剩多少、任务派到哪。
四、判断三:事件从告警变成证据链
大华这次讲到两件事我认为最有价值:识别结果可自动进入后续业务流程、也可推给第三方系统;以及公开的场景数据——生活垃圾堆放检测准确率 95%,水面漂浮物、违规垂钓、违建及厂区事件预警准确率均在 90% 以上(来源:同上)。
90% 到 95% 放在固定点位里算不错,放到移动巡检里意义不同——它的价值不在于"多抓了几个",而在于"原来没人去的地方现在有人看了"。广东某模具厂用机器狗排查私拉乱接、消防通道堵塞,浙江某水利场景用无人机排查违规占用、采砂、捕捞。
盲区补上,新的账就来了:画面存在哪、存多久、谁能调、出了事怎么证明"当时确实看到了"。湖北 11 月 19 日公开的《公共安全视频图像信息系统管理办法》全文,写了统筹规划、避免重复建设,也强调保护个人隐私和个人信息权益(省政府令第 440 号,2026-08-01 施行)。移动采集进的是公共空间,合规边界比固定点位更敏感。
所以第三个判断是:移动巡检带来的不是更多告警,是更长的证据链。平台要从"发一条告警"升级到"存一条能自证的记录":谁派的、什么时间、什么位置、原始流在哪、研判依据是什么、谁复核过。
五、预判:2027 年前,平台要补三块
预判有前提:移动巡检设备在 2027 年前保持现在的铺开速度。大概率成立,因为矿山已有硬时间表——国家矿山安全监察局 11 月 4 日通知要求全国生产、建设井工煤矿建成入井人数 AI 视频识别、产量监测、用电量监测三大系统,2027 年 6 月底前完成联网上传;龙软科技 11 月 19 日称已推出覆盖三大场景的一站式方案(来源:同花顺 11-19)。
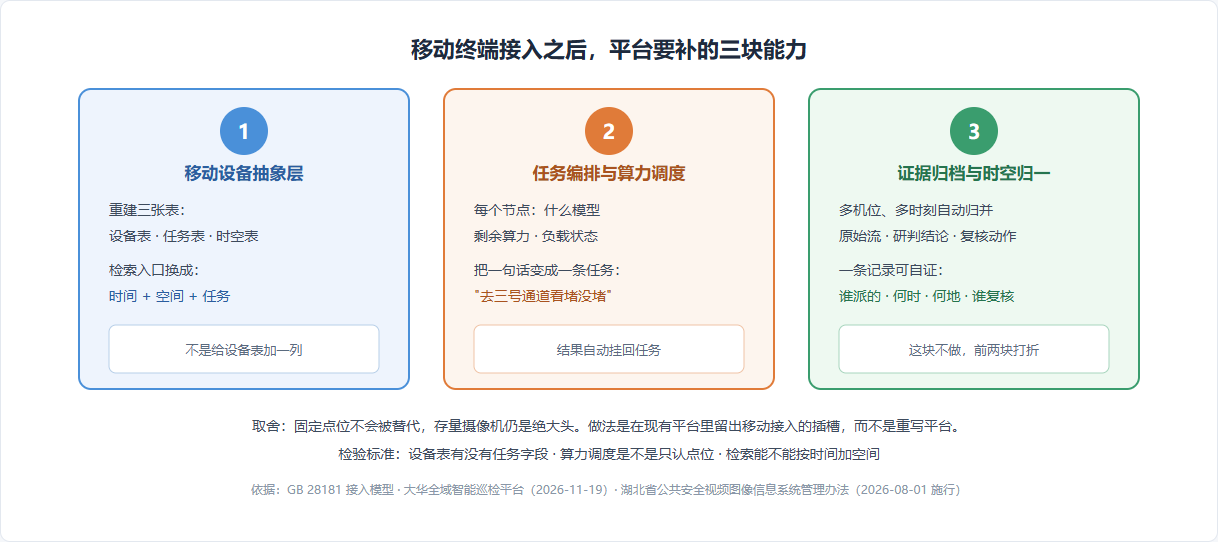
- 移动设备抽象层。不是加一类设备,而是重建三张表:设备、任务、时空;检索入口从通道变成时间加空间加任务。
- 任务编排与算力调度。平台要知道每个边缘节点跑什么模型、剩多少算力,能把"去三号通道看消防通道堵没堵"翻译成一条任务下发,再把结果挂回来。
- 证据归档与时空归一。同一事件的多机位、多时刻片段自动归到一条记录,原始流、研判结论、复核动作可追溯。这块不做,前两块价值打折。
六、也别把话说满
固定点位不会被替代——未来五年接入的绝大头仍是存量摄像机,GB28181 依旧是主干。移动智能体体量还很小,一个项目几台到几十台,运维复杂度却高一个量级。合理做法不是重写平台,而是在现有平台里留出移动接入的插槽,先按任务方式管起来,等台数上来再谈重构。判断一个平台有没有为这天做准备,看三个信号即可:设备表里有没有任务字段,算力调度是不是只认点位,检索能不能按时间加空间。
回到我们自己每天在做的事。视频超融合平台这些年处理的,本质上是"不同来源的视频怎么归一":存量摄像机按 GB/T 28181 利旧接入,非标设备走 RTSP 与 RTMP 拉流代理补齐,多路流统一解码分发,结构化结果按视图库归一存储。练的就是"接入对象不统一"——只不过现在多了会走路的终端。
智联视频超融合平台延续的正是这个思路:向下兼容主流协议与存量设备,把固定点位和移动终端放进同一个接入框架里统一编目、统一取流;中层提供视频结构化、智能分析与告警治理闭环,支持按任务配置检测规则与量化指标;上层开放标准接口,让视频数据能被检索、被共享、被第三方业务系统调用。如果你的项目正打算把机器狗、无人机接进现有视频平台,欢迎带着设备清单来找我们,先把"任务"这条链路跑通。