
先问一个可能有点冒犯的问题:你们平台的设备台账里,有无人机这个条目吗?
我猜大多数人的答案是没有。也正常——过去这些年,视频联网平台管的是墙上、杆上、楼顶上那些 7×24 小时杵着不动的摄像头,设备的定义天然就是"一个一直在线的盒子"。但最近两件事放在一起看,我觉得这个定义该松一松了。
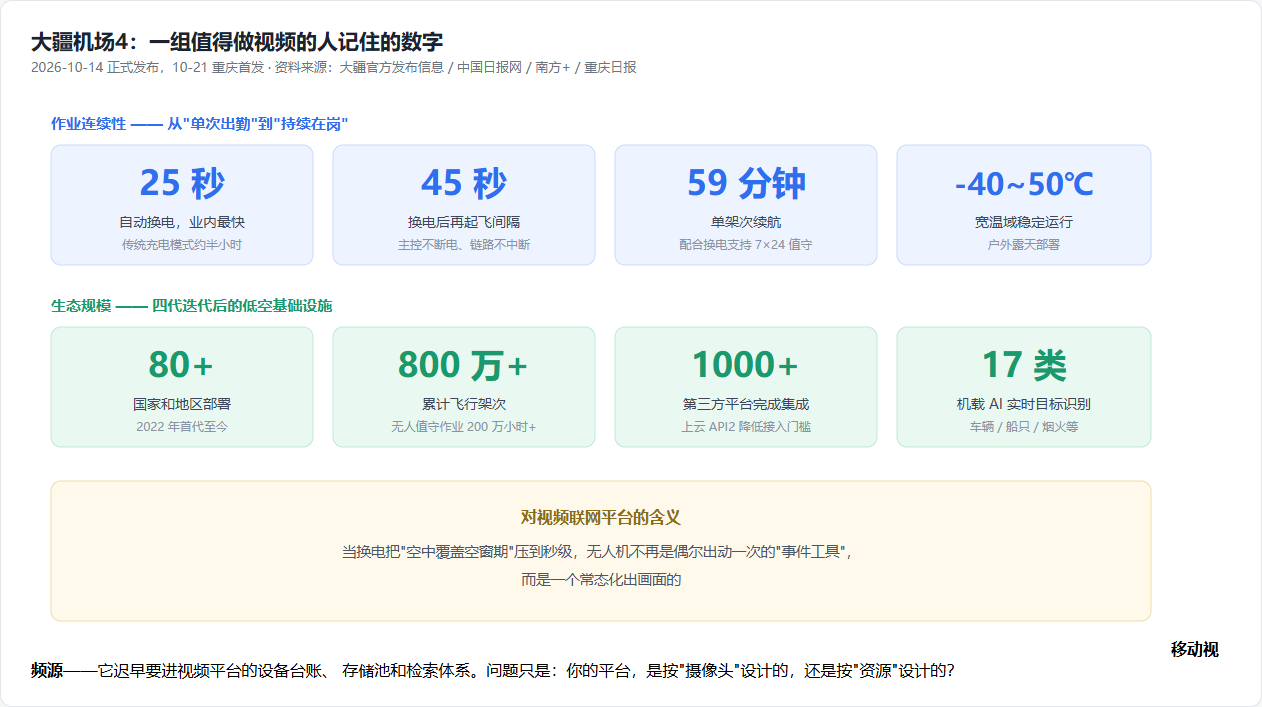
第一件事:10 月 14 日,大疆正式发布了首款自动换电的无人值守平台"机场4"。25 秒完成换电、45 秒内再次起飞,单架次续航 59 分钟,配合换电可以做到 7×24 小时全自动值守。据中国日报网等媒体报道,机场系列从 2022 年首代产品算起,已经迭代到第四代,部署到了全球 80 多个国家和地区,累计完成超过 800 万次飞行架次、200 万小时以上的无人值守作业,并且和 1000 多个第三方软件平台完成了集成对接。
第二件事:10 月 21 日,这款产品在重庆做了国内首发,同一天川渝无人机应用创新联盟成立。按重庆日报的报道,重庆 2025 年低空制造业产值已突破 100 亿元,同比增长 22.9%,目标是到 2027 年新建通航起降点 1500 个以上。而且这不只是重庆的故事——南宁的湿地公园用它巡护保护区,银川的"凤眼慧瞰"平台已经建了 21 座标准化无人机场站。机场正在一个接一个地铺到楼顶、河堤、变电站旁边。
这两件事翻译成视频行业的话就是一句话:无人机正在从"偶尔飞一次的作业工具",变成"常态化出画面的移动视频源"。而它会以一个新物种的身份,撞进你这台按摄像头设计的视频平台里。
第一道题:无人机算不算一个"监控点位"?
先别急着回答"算",我们看看麻烦在哪。
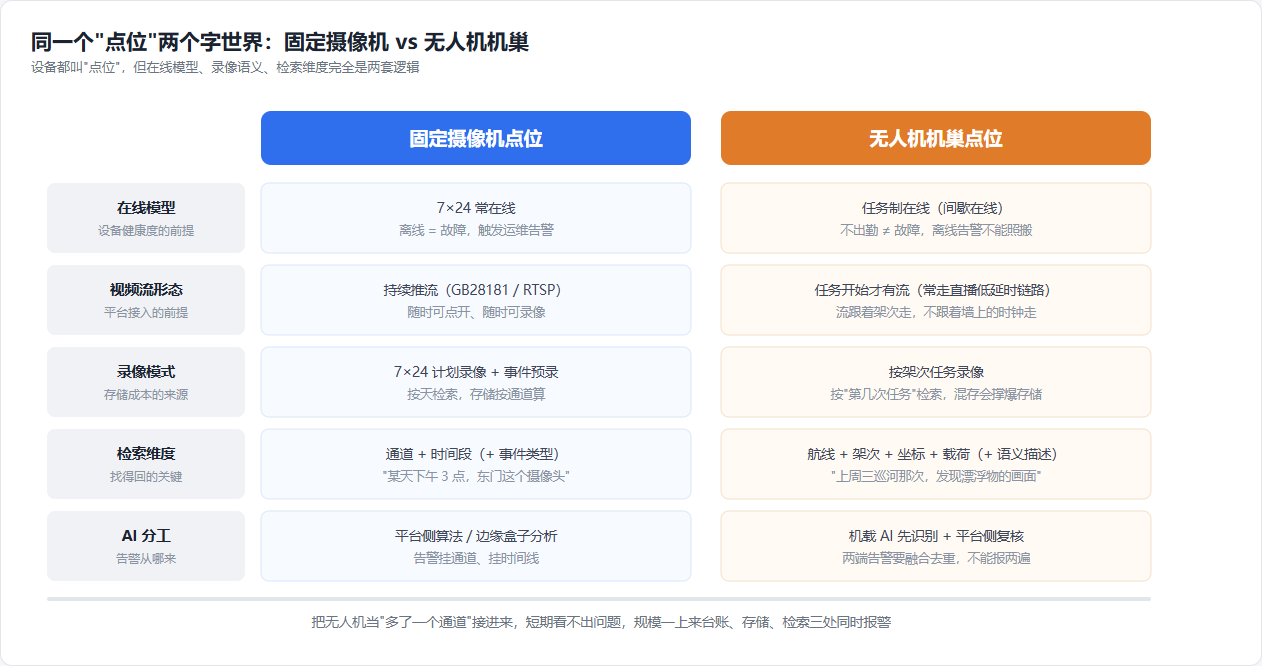
固定摄像头是在线模型很简单:有电有网就该在线,离线了就是故障,平台要告警、要派单。但无人机不是。它停在机巢里的时候就是不推流的,这不是故障,这是待命。可你的平台怎么知道它是待命还是掉线了?
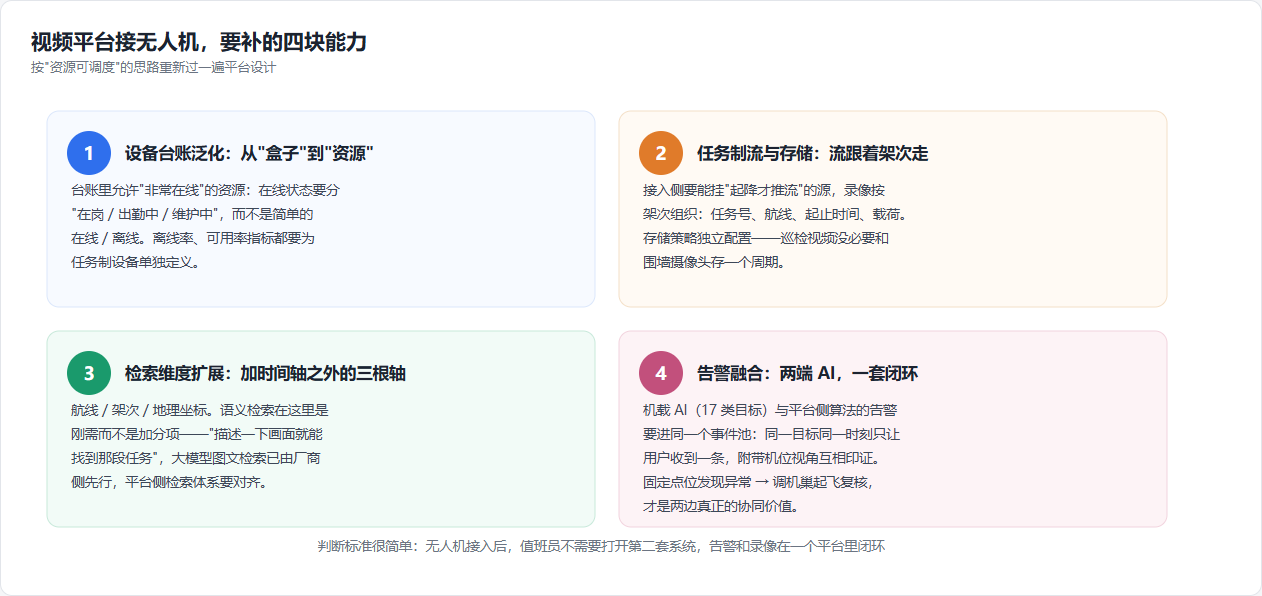
如果直接把无人机当普通通道接进来,会发生什么?设备离线率报表常年飘红,运维同事天天去查一台"根本没坏"的设备;反过来,真掉线了,又被淹没在满屏的"离线告警"里没人理。在线这个概念,在移动设备上需要重新定义——"在岗、出勤中、维护中",和简单的"在线、离线"是两套语言。
这不是抬杠。试点阶段个位数的机场什么都看不出问题,可当它以千为单位铺开,台账和在线率模型不对,第一个崩溃的就是运维体系。
第二道题:它的视频,是"流"还是"事件"?
第二个问题更实际:无人机拍的东西,怎么存?
固定摄像头的存储逻辑是"常录"——计划录像加事件预录,按通道算容量,按天检索。无人机不一样:它一个架次飞 59 分钟,落地换电待命。如果你让它像摄像头一样 7×24 录像,那不是智能巡检,那是存储灾难。
所以无人机视频天然是任务制的:起飞才有流,录像跟着架次走。这就带来一连串连锁反应——存储策略要单独配(巡检视频没必要和围墙摄像头存一个周期)、回放界面的组织方式要变(不是"某天某通道",而是"某次任务")、带宽规划要变(起降瞬间画面涌进来,待命时归零)。
大疆自己的解法是给司空 2 虚拟座舱配上低延时直播和云端回传,同时推出上云 API2 降低第三方集成的门槛——换句话说,厂商把口子留好了。但口子留好了,接不接得住是平台自己的事。
第三道题:找得到那天"巡河发现漂浮物"的画面吗?
我平时跟做平台的朋友聊天,最喜欢问检索这个环节。因为接入和存储的问题好补,检索的坑最隐蔽。
固定点位的检索维度是"通道 + 时间",顶多加个事件类型。无人机不一样,你真正想问的问题是这样的:"上周三那次巡河,AI 报的那个漂浮物,画面调出来。"——这里面的检索条件是航线、架次、地理坐标、事件类型,唯独不是"通道号"。
有意思的是,这一块厂商反而跑在了平台前面。机场4 的机载 AI 可以对视频流实时识别车辆、船只、烟火等 17 类目标,司空 2 接入了多模态大模型,用文字或图片描述就能检索目标、自动告警,任务结束后还能自动生成标注报告。描述一下画面就能找到那段视频,这在固定监控里是加分项,在无人机巡检里几乎是刚需——因为没人记得住架次编号。
那你的平台呢?如果检索体系里没有"航线、架次、坐标"这三根轴,用户最后只能导出原始文件自己翻。体验断在最后一公里,前面接得再漂亮也白搭。
第四道题:机载 AI 和平台 AI,听谁的?
最后一个问题是告警。机场4 机载端能识别 17 类目标,还支持第三方自定义模型;你的平台上大概率也跑着烟火、入侵、越界这些算法。同一段画面,两边的 AI 都在看。如果不做融合,结果就是同一个事件用户收到两条告警。更好的做法是把两端告警进同一个事件池去重,再进一步——固定点位发现异常,平台自动调度机巢起飞复核,空中和地面两个视角互相印证。这才是一套体系该有的样子,而不是两个系统各玩各的。
| 维度 | 固定摄像机点位 | 无人机机巢点位 |
|---|---|---|
| 在线模型 | 7×24 常在线,离线即故障 | 任务制在线,不出勤不等于故障 |
| 视频流 | 持续推流(GB28181 / RTSP) | 起飞才有流,直播链路低延时回传 |
| 录像存储 | 计划录像 + 事件预录,按通道 | 按架次任务录像,策略独立配置 |
| 检索维度 | 通道 + 时间段 | 航线 + 架次 + 坐标 + 语义描述 |
| AI 分工 | 平台侧 / 边缘侧算法 | 机载 AI 先识别 + 平台侧复核融合 |
说到最后
把四道题串起来,我的观点其实很简单:无人机机场不是来抢视频平台的饭碗的,它是来把"点位"这个概念撑大的。过去十年我们把"接入"做成了流水线——国标注册、协议转码、分发、存储、检索,一路很顺。但这条流水线的每一个环节,都默认了设备是"常在线的盒子"。现在来了一个会飞的、间歇在线的、按架次出画面的新成员,考验的不是某个单点功能,而是平台当初的设计假设。
好消息是这件事有明确的抓手:设备台账允许"非常在线"的资源、录像和存储按任务组织、检索加上航线架次坐标三根轴、机载和平台两侧的告警进同一个池子。四件事做完,值班员就不需要再开第二套系统看无人机了——这也就是"接得住"的标准。
这正是我们在智联视频超融合平台上反复验证过的事:不管是几万路国标摄像头,还是 RTSP / RTMP 的各色设备,抑或是接下来要面对的移动视频源,平台真正要兜住的从来不是某一种协议或某一款硬件,而是"把五花八门的画面统一成可管理、可检索、可联动的资源"这件事本身。设备形态越花,超融合的汇聚、流转与智能分析底座就越显出价值——毕竟按眼下的节奏,天上那批"会飞的摄像头",可能明年就要进你的招标文件了。
智联视频超融合平台介绍
智联视频超融合平台是面向多场景的视频联网与融合管理底座,兼容 GB28181、RTSP、RTMP、ONVIF 等主流协议,支持摄像头、NVR、无人机、单兵设备等前端统一接入,提供实时直播、云端录像、多级分发、智能分析与开放 API 能力,已在能源、矿山、园区、交通等行业规模化落地。平台采用云边端协同架构,支持私有化部署与算力弹性调度,帮助企业用一套平台管住所有画面,让视频资源真正用得起来。